Wat kan een robothand vandaag?
Kort antwoord
Een robothand met vingers kan vandaag voorwerpen van wisselende vorm oppakken, vasthouden en eenvoudig hanteren. Tastsensoren helpen om te voelen of iets goed vastzit en hoeveel kracht nodig is. Fijne handelingen, zachte of glibberige materialen en snelle, precieze bewegingen blijven lastig. Voor veel taken is een eenvoudige grijper nog steeds betrouwbaarder.
Hoe een robothand werkt
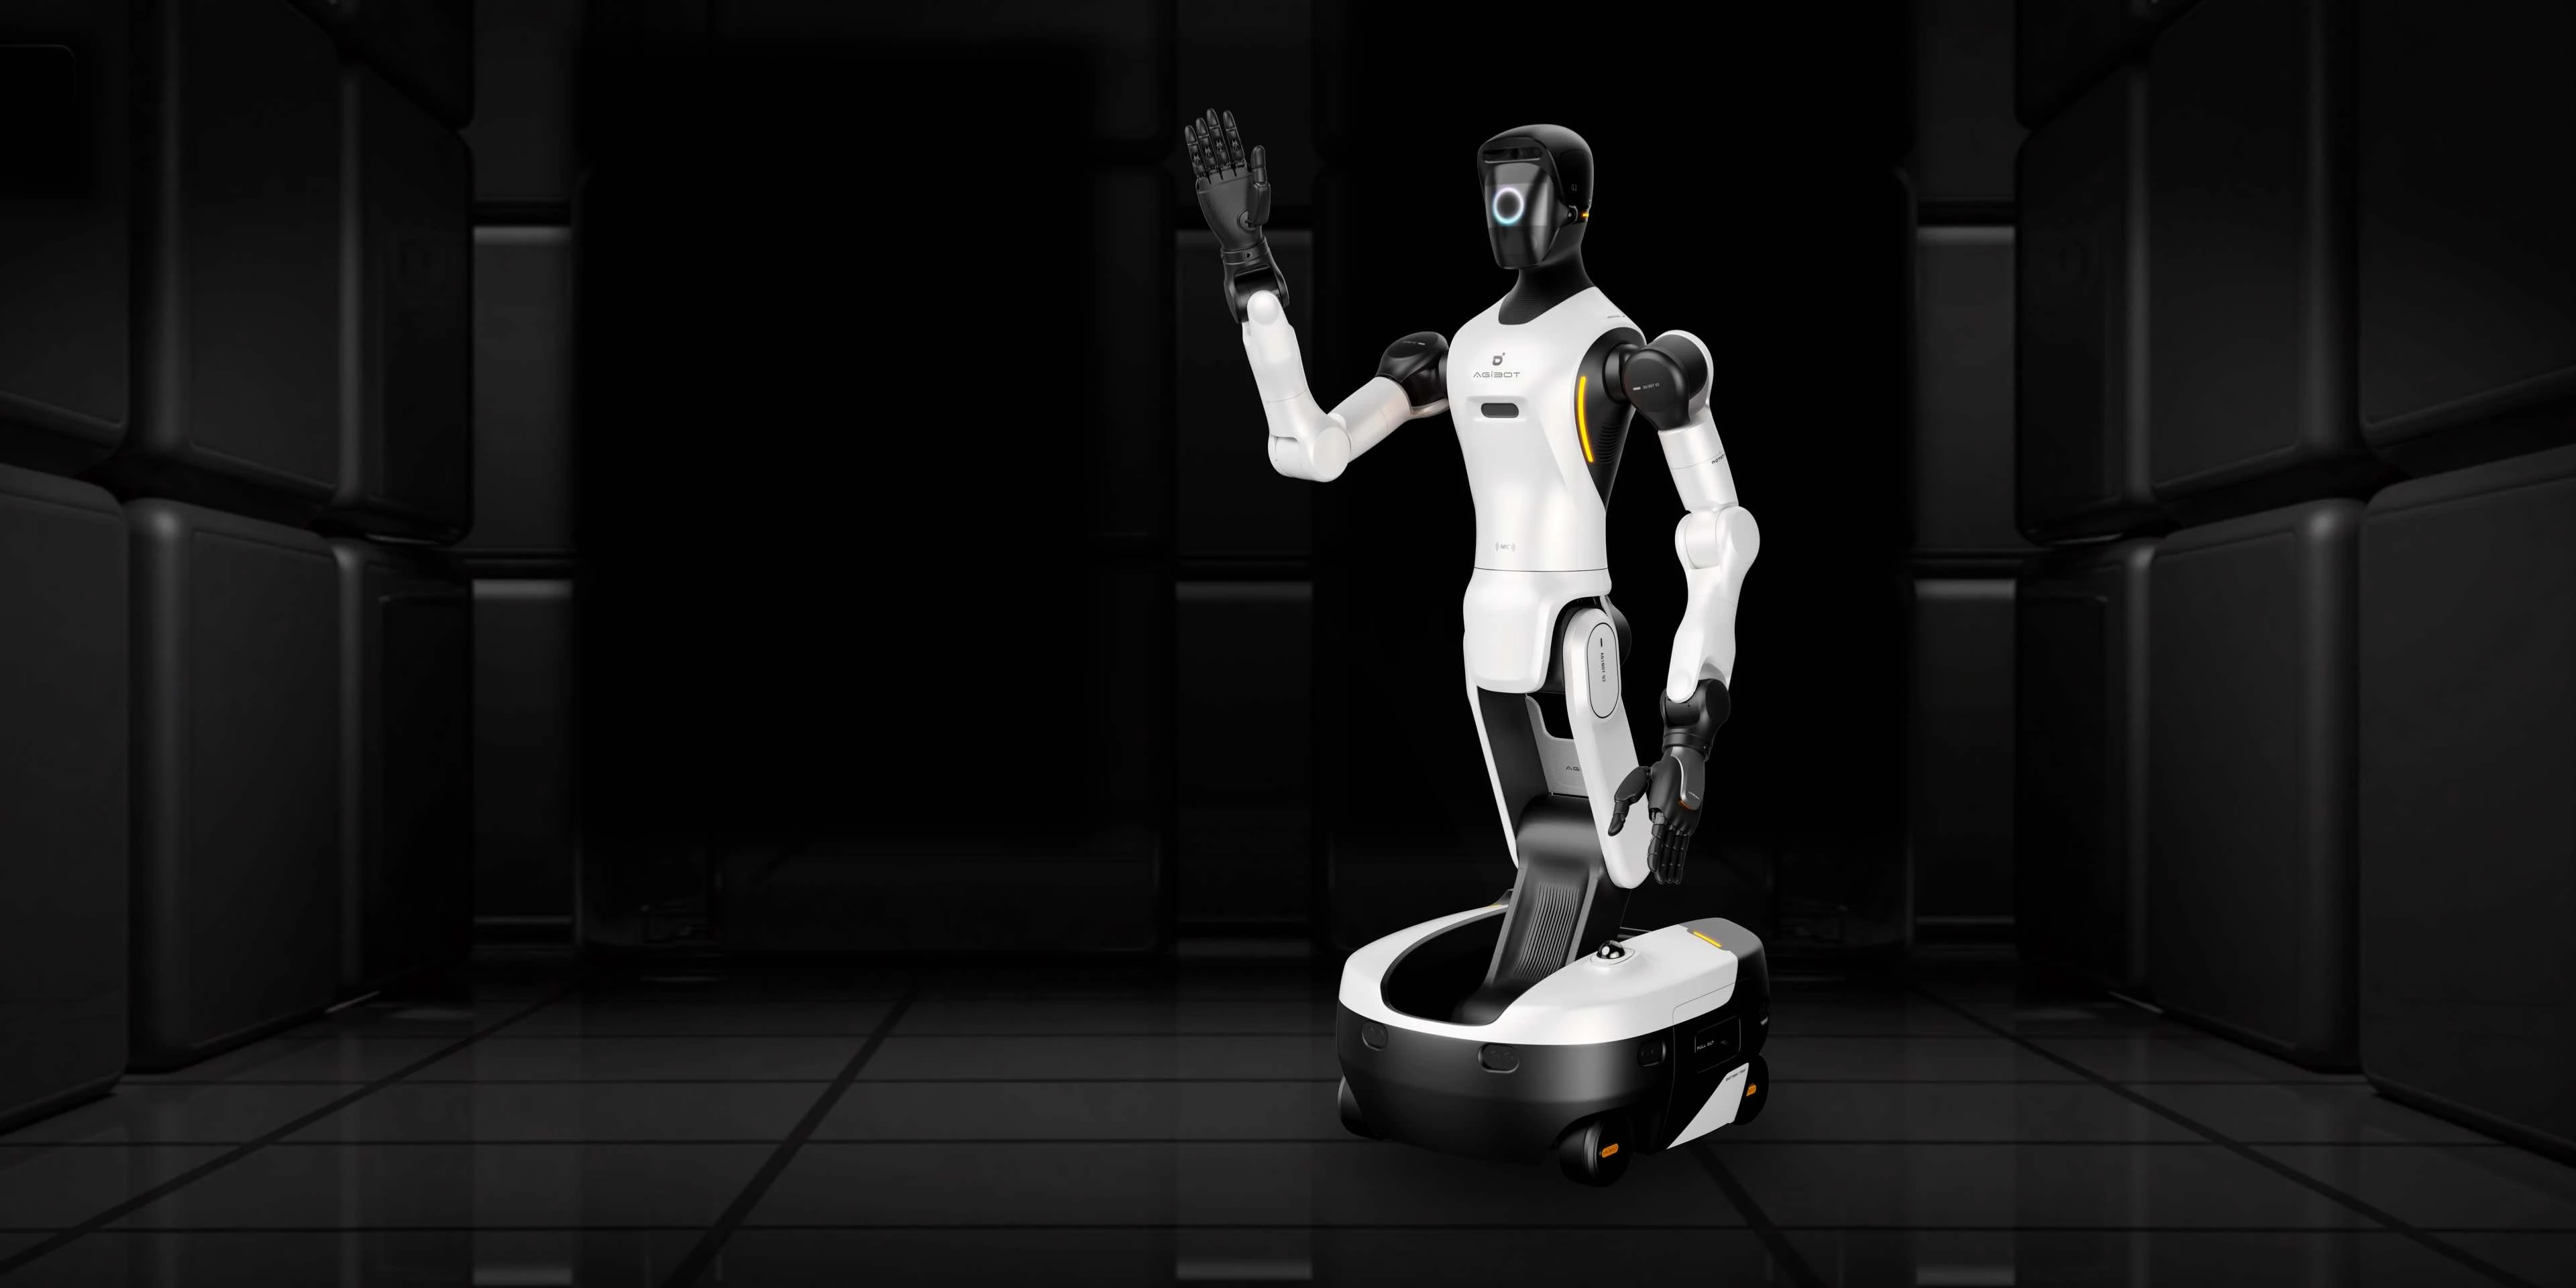
Een robothand heeft meerdere vingers met eigen aandrijving. Hoe meer bewegende vingerdelen, hoe meer grepen mogelijk zijn. Sensoren meten positie en soms ook druk of aanraking. Samen met camera’s bepaalt de software hoe de hand een voorwerp benadert en vastpakt. AGIBOT levert hiervoor de OmniHand-robothanden en de OmniPicker-grijper.
Wat gaat goed en wat nog niet
| Gaat goed | Nog lastig |
|---|---|
| Voorwerpen van verschillende vorm pakken | Zeer kleine onderdelen met hoge precisie plaatsen |
| Vasthouden terwijl de andere arm werkt | Zachte, vervormbare of glibberige materialen |
| Eenvoudige knoppen en hendels bedienen | Snelle handelingen met korte cyclustijd |
| Grip bijsturen met tastinformatie | Complexe handelingen met gereedschap in één hand |
Kracht en veiligheid
De armen van de Genie G2 en de A3 Ultra dragen elk tot 5 kg. De hand zelf bepaalt hoe stevig een voorwerp wordt vastgehouden. Een krachtgeregelde arm, zoals bij de Genie G2, past zijn kracht aan bij contact. Dat helpt bij montage en bij werken in de buurt van mensen. De risicobeoordeling blijft wel nodig: ook een hand kan knellen.
Hand of grijper: zo kiest u
- Kijk naar de variatie: hoeveel verschillende voorwerpen moet de robot pakken?
- Kijk naar het materiaal: hard, zacht, glad of kwetsbaar?
- Kijk naar de handeling: alleen pakken en plaatsen, of ook draaien, drukken en bedienen?
- Kijk naar de betrouwbaarheid: hoeveel mislukte grepen zijn acceptabel?
Een uitgebreide vergelijking leest u in robotische hand versus grijper.
Wat verbetert met software
Veel vooruitgang zit niet in de hand zelf, maar in de software die hem aanstuurt. Door demonstraties op te nemen en de robot daarvan te laten leren, wordt de greep op uw eigen producten beter. Ook dataverzameling zonder robot is mogelijk: met de MEgo Gripper voert een mens de taak uit en worden de bewegingen vastgelegd. Zo bouwt u een verzameling voorbeelden op die past bij uw eigen voorwerpen en werkplek. Reken wel op een testperiode: de eerste grepen zijn zelden direct perfect.
Zo helpt Humanoid-direct
Wij testen uw eigen voorwerpen met verschillende handen en grijpers. Zo ziet u vooraf of de greep betrouwbaar is. Het leren van nieuwe grepen gebeurt met demonstraties; zie hoe leert een humanoid een taak.
Veelgestelde vragen
Is een robothand net zo handig als een mensenhand?
Nee. Een robothand kan veel voorwerpen pakken, maar fijne motoriek en gevoel zijn bij mensen nog veel beter.
Kan ik mijn eigen producten laten testen?
Ja. In een demo of proof of concept testen we met uw voorwerpen. Dat geeft het meest betrouwbare beeld.
Wordt een robothand beter met updates?
De software die grepen aanstuurt, wordt steeds beter. Wat de hand mechanisch kan, verandert niet met een update.