Begrippenlijst humanoid robots: 30 termen uitgelegd
Kort antwoord
Hieronder staan de belangrijkste begrippen rond humanoid robots en AGIBOT, op alfabet. Mist u een term? Laat het ons weten.
Begrippen van A tot Z
| Begrip | Uitleg |
|---|---|
| Actieve vrijheidsgraden (DoF) | Het aantal gewrichten dat de robot zelf kan bewegen. Meer DoF betekent meer bewegingsmogelijkheden. |
| AimDK | Ontwikkelkit van AGIBOT om eigen software te bouwen voor onder meer de X2 en A2. |
| AimMaster | App van AGIBOT om de A3 en A2-serie te bedienen. |
| AIMA | AI Machine Architecture: de softwarestructuur van AGIBOT met Link-U OS, ontwikkelplatforms en apps. |
| CE-markering | Verklaring dat een product voldoet aan de Europese eisen. Zie CE-markering. |
| Embodied AI | AI die in een fysiek lichaam werkt en de echte wereld waarneemt en beïnvloedt. Zie embodied AI. |
| End-effector | Het gereedschap aan het einde van de arm: een hand of grijper. |
| Foundation model | Groot AI-model dat op veel data is getraind en voor veel taken bruikbaar is. |
| Full-duplex | Tegelijk luisteren en praten, zoals mensen dat in een gesprek doen. |
| Genie Studio | Platform van AGIBOT om data te verzamelen, modellen te trainen en uit te rollen. |
| Hot-swap accu | Accu die u wisselt zonder de robot uit te zetten. |
| Humanoid | Robot met een mensachtige bouw: hoofd, romp, armen en vaak benen. |
| Imitatieleren | De robot leert een taak door voorbeelden van mensen na te doen. |
| IP-klasse | Code voor bescherming tegen stof en water, zoals IP42 of IP67. |
| LiDAR | Sensor die met laserlicht afstanden meet en een 3D-beeld van de omgeving maakt. |
| LinkCraft | Platform van AGIBOT om bewegingen en shows te maken zonder te programmeren. |
| LinkSoul | Platform van AGIBOT om persoonlijkheid, stem en kennis van een robot in te stellen. |
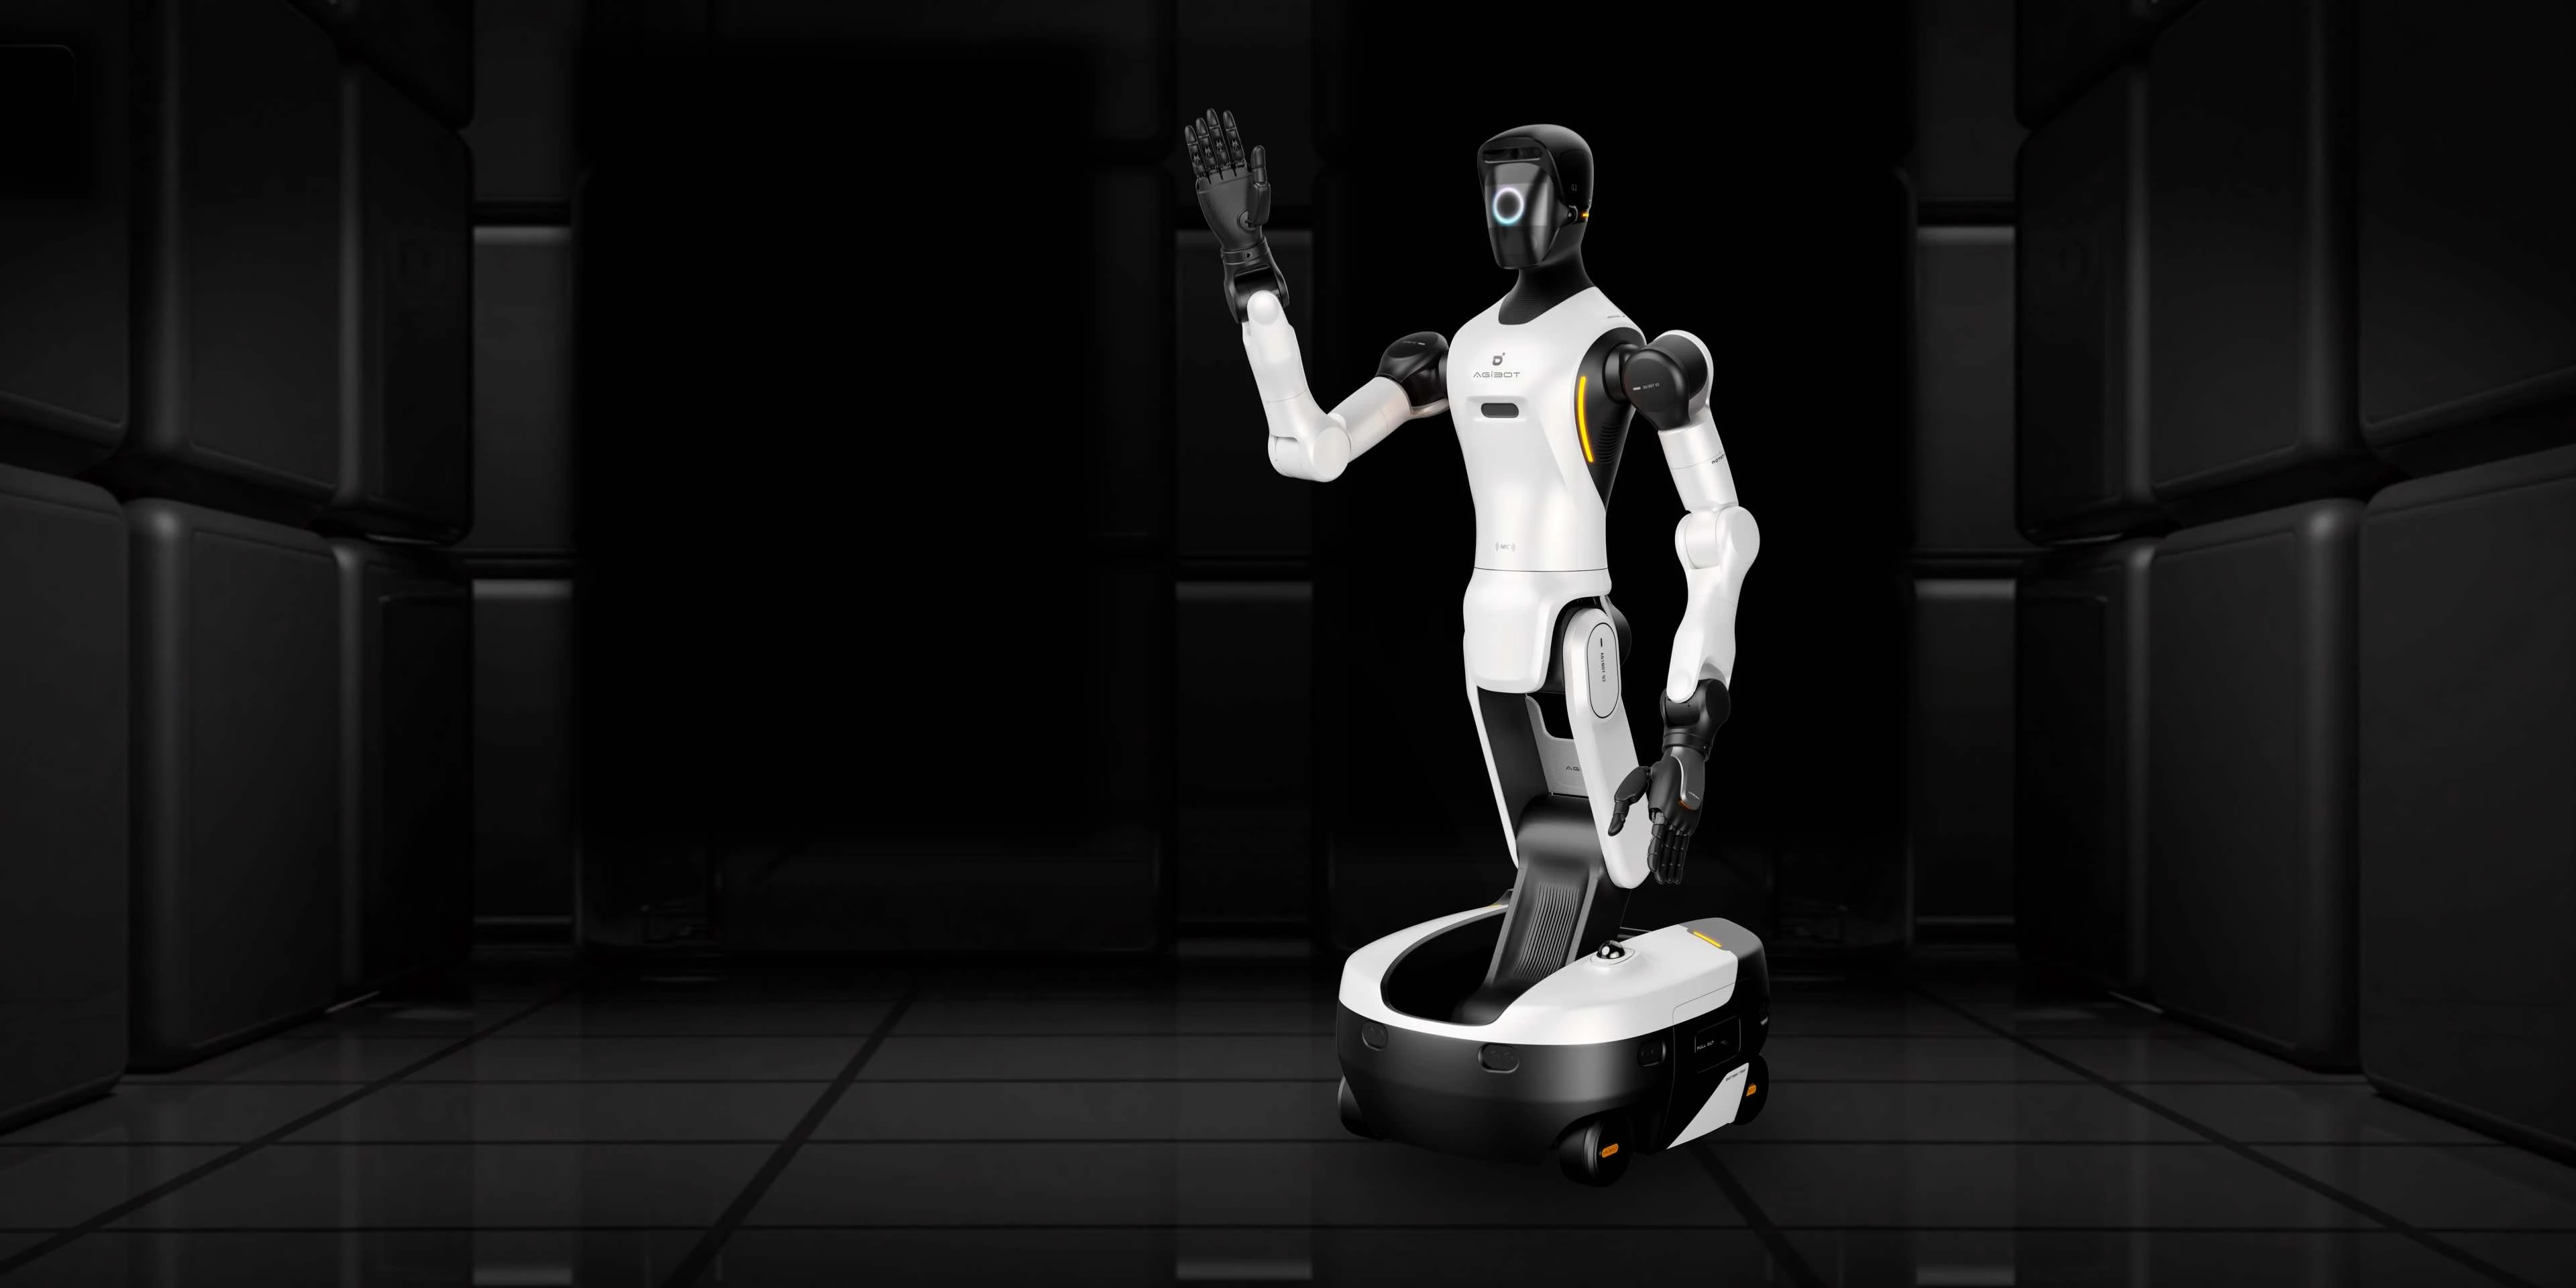
| Mobiele manipulator | Robot op wielen met één of twee armen, zoals de Genie G2. |
| OTA-update | Software-update die draadloos binnenkomt (over the air). |
| Payload | Het gewicht dat een robotarm kan dragen. |
| RaaS | Robot-as-a-Service: een robot huren in plaats van kopen. Zie robot huren. |
| Reinforcement learning | De robot leert door zelf te proberen en beloning te krijgen voor goed gedrag. |
| RGB-D-camera | Camera die naast kleur ook diepte meet. |
| Sim-to-real | Een vaardigheid leren in simulatie en daarna overzetten naar de echte robot. |
| SLAM | Techniek waarmee een robot een kaart maakt en tegelijk weet waar hij is. |
| Teleoperatie | De robot op afstand besturen, bijvoorbeeld met een VR-bril. Zie teleoperatie. |
| TOPS | Maat voor rekenkracht van AI-chips: biljoenen bewerkingen per seconde. |
| UWB | Ultra-wideband: radiotechniek voor nauwkeurige plaatsbepaling binnen, onder meer voor groepsshows. |
| VLA-model | Vision-language-action: AI die beeld en taal omzet in bewegingen. Zie VLA. |
| World model | AI die voorspelt hoe de wereld verandert na een handeling. Zie world models. |
Verder lezen
Veelgestelde vragen
Wat betekent DoF bij een robot?
Degrees of freedom: het aantal gewrichten dat de robot kan bewegen.
Wat is het verschil tussen een humanoid en een mobiele manipulator?
Een humanoid heeft een mensachtige bouw, vaak met benen. Een mobiele manipulator is een robot op wielen met één of twee armen.
Wat is teleoperatie?
Een robot op afstand besturen, bijvoorbeeld met een VR-bril. Het wordt ook gebruikt om robots taken te leren.